Carros autônomos são veículos capazes de perceber o ambiente, interpretar informações e executar parte ou toda a tarefa de condução sem comandos contínuos do motorista. Essa automação é organizada em seis níveis, de 0 a 5. No nível 0, o condutor realiza todas as ações, ainda que receba alertas. Nos níveis 1 e 2, o veículo pode controlar individualmente ou em conjunto a velocidade, a frenagem e a direção, mas a pessoa continua responsável por monitorar a via. O nível 3 permite que o sistema conduza em condições específicas, exigindo retomada quando solicitado. Nos níveis 4 e 5, a operação pode ocorrer sem intervenção humana, primeiro em áreas delimitadas e, no estágio máximo, em qualquer estrada e condição compatível.
Thank you for reading this post, don't forget to subscribe!Essa classificação ajuda a diferenciar assistência à condução de autonomia real. Controle de cruzeiro adaptativo, frenagem automática de emergência e manutenção em faixa reduzem o esforço e podem aumentar a segurança, mas não tornam o automóvel independente. Em muitos modelos atuais, o motorista precisa manter atenção constante, supervisionar o funcionamento e assumir o controle imediatamente. Usar esses recursos como se fossem uma condução totalmente autônoma pode provocar interpretações perigosas e responsabilidades legais inesperadas.
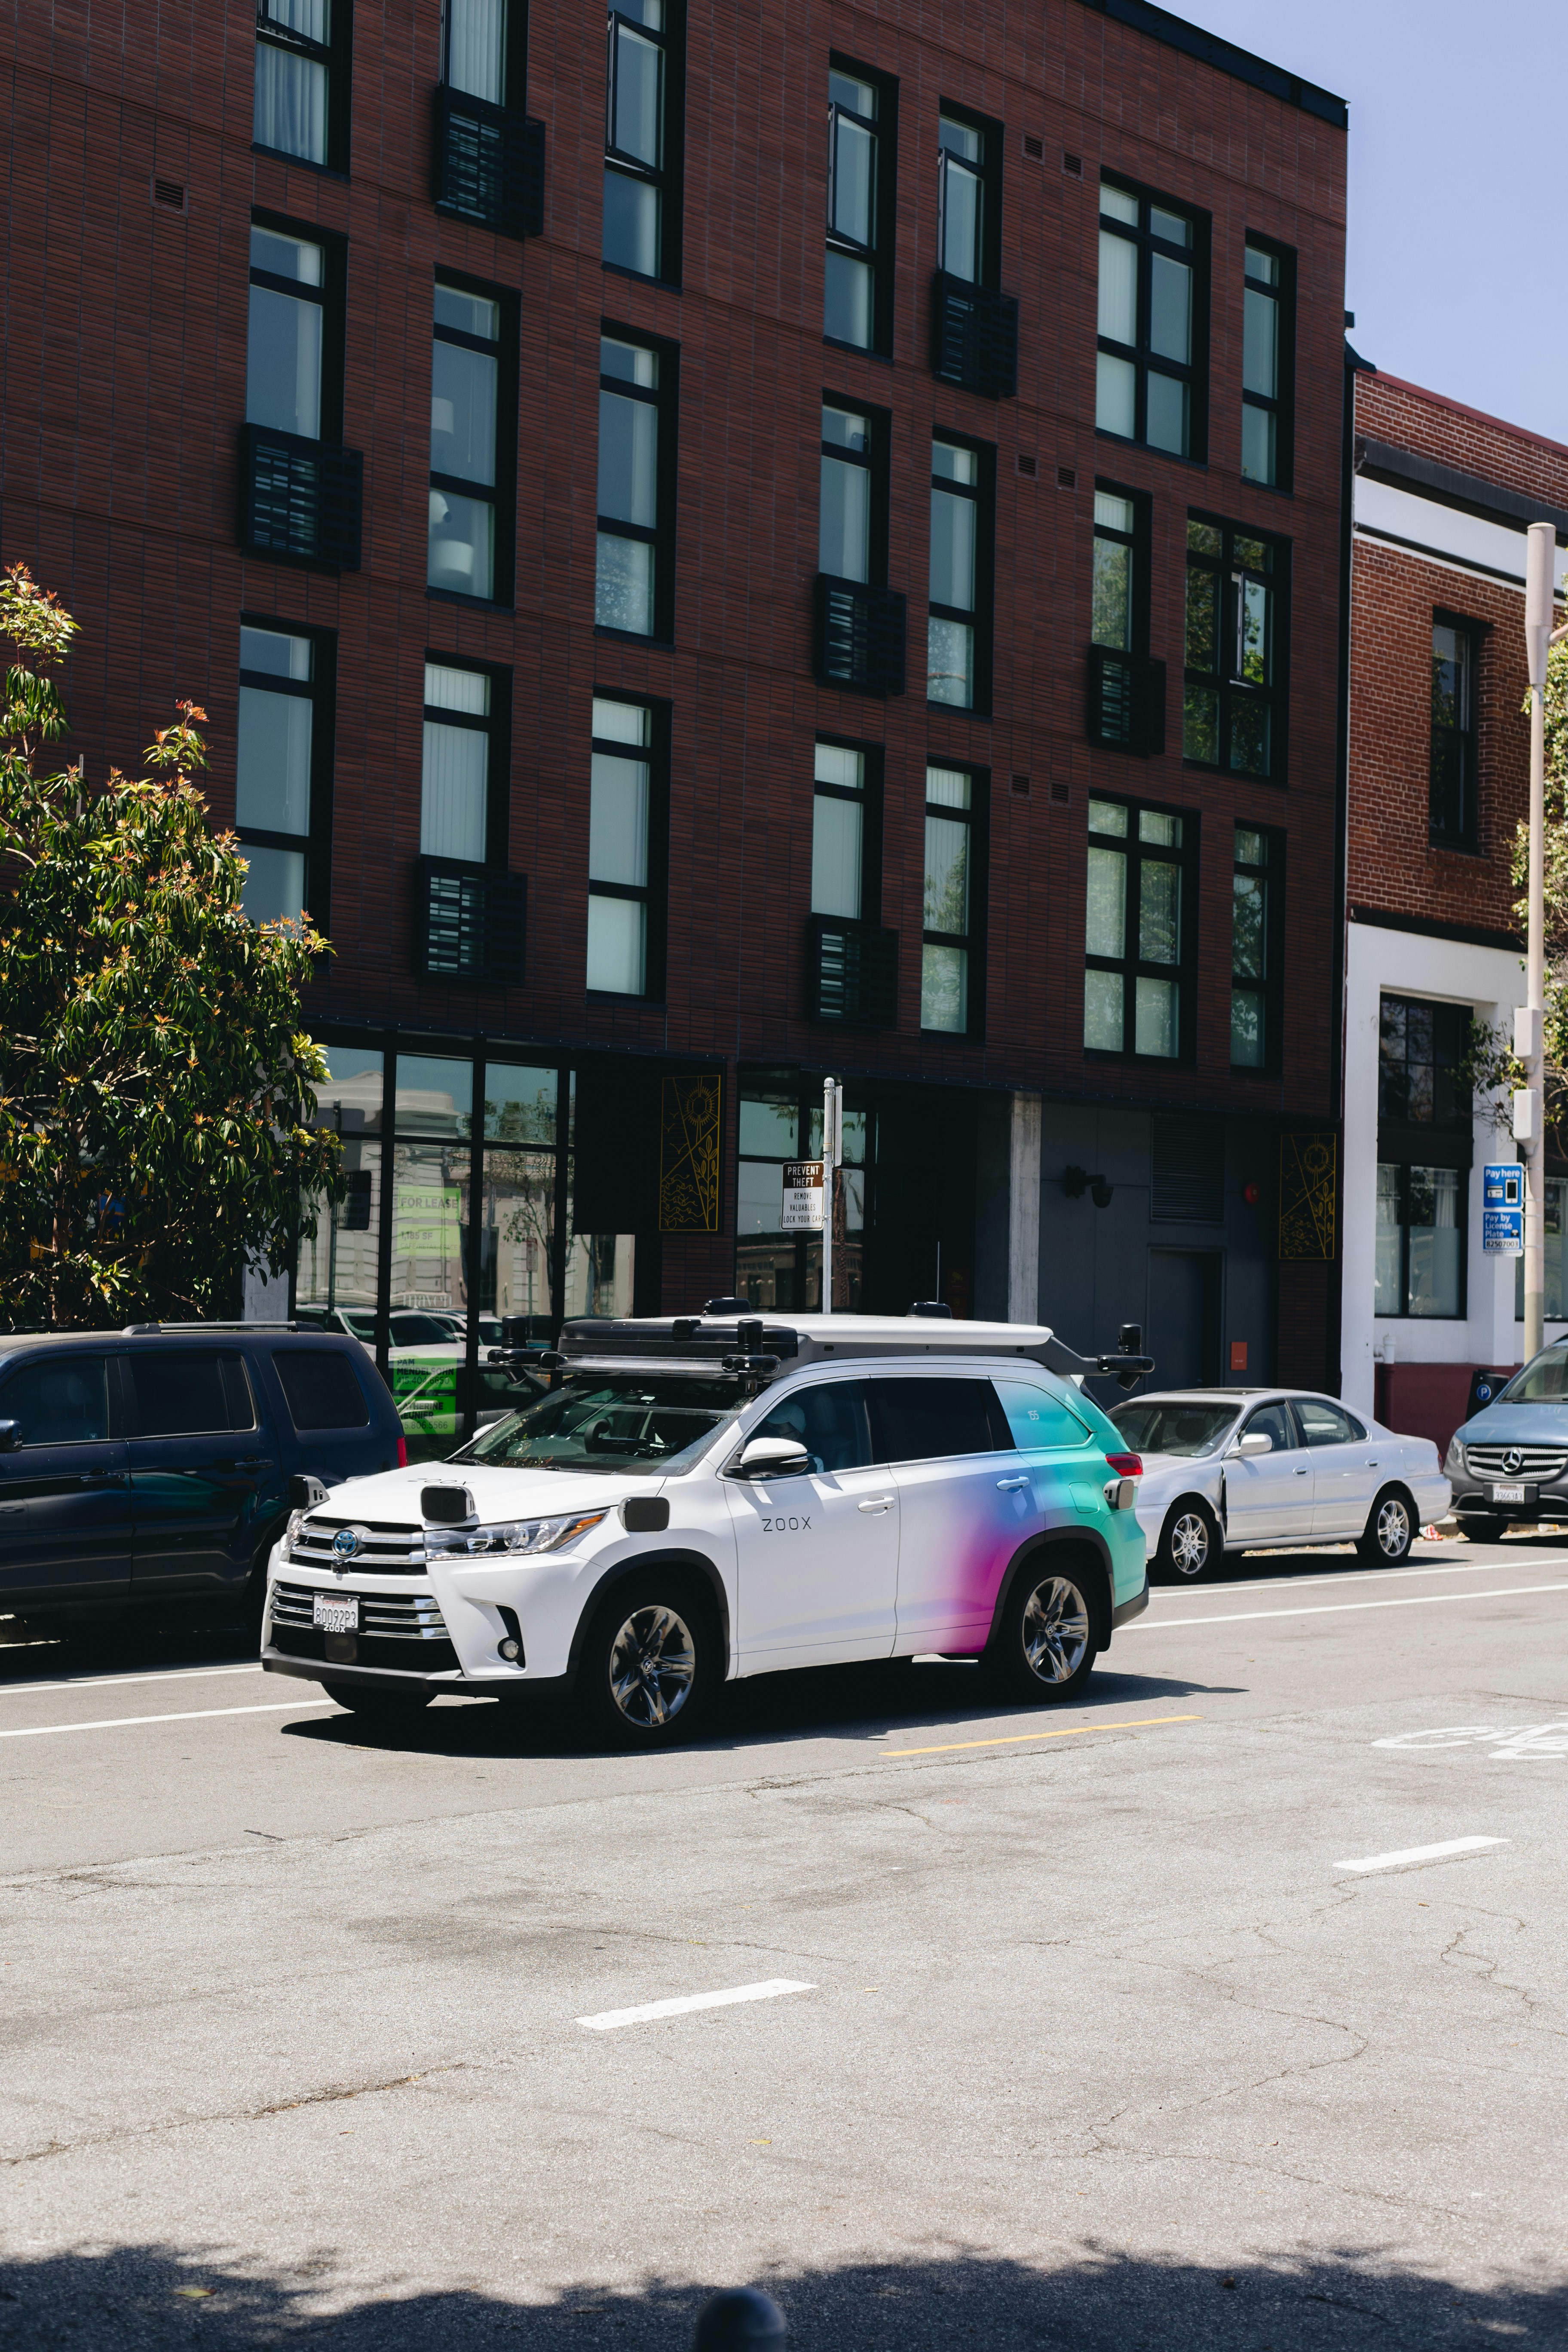
Para operar, o veículo combina várias fontes de dados. Câmeras reconhecem faixas, semáforos, placas, pedestres e bicicletas; radares medem distância e velocidade, mesmo com baixa visibilidade; sensores ultrassônicos auxiliam em manobras próximas; e o lidar, presente em alguns projetos, cria uma representação tridimensional do entorno. GPS, mapas de alta precisão e informações sobre a estrada complementam essa percepção. Sistemas de inteligência artificial integram os sinais, identificam obstáculos, preveem o comportamento de outros usuários e escolhem ações como acelerar, frear, mudar de faixa ou parar.
A redundância é necessária porque nenhum sensor funciona perfeitamente em todas as situações. Chuva intensa, neblina, obras, sinalização apagada, objetos inesperados e comportamentos imprevisíveis exigem avaliação contínua e respostas seguras. Assim, embora a automação parcial já esteja presente em diversos carros, ela ainda não equivale a um veículo capaz de dirigir sozinho em qualquer lugar, horário ou condição.
A evolução dos carros autônomos deixou de depender apenas de protótipos capazes de realizar demonstrações impressionantes. O setor avança por meio da combinação entre sensores mais precisos, processamento embarcado mais rápido e algoritmos de aprendizado de máquina treinados com grandes volumes de dados. Câmeras, radares e sensores LiDAR conseguem identificar veículos, pedestres, faixas e obstáculos com maior confiabilidade, enquanto sistemas de inteligência artificial aprimoram continuamente a interpretação de situações complexas.
Outro progresso relevante está nos mapas de alta definição, atualizados em tempo real a partir de informações coletadas pelos próprios veículos e por centrais operacionais. Esses mapas podem registrar alterações na sinalização, obras, acidentes e condições da via. A comunicação entre veículos e infraestrutura também tende a ampliar a capacidade de antecipação, permitindo compartilhar alertas sobre congestionamentos, semáforos, riscos e mudanças no tráfego. Quando necessário, centrais de supervisão remota podem oferecer suporte a uma operação, embora não substituam a tomada de decisões automatizada em cada situação.
Essas tecnologias já sustentam testes e serviços limitados de robotáxis em algumas cidades. Em geral, as operações começam em trajetos previamente mapeados, horários específicos e regiões com condições mais previsíveis. A expansão gradual permite avaliar a segurança do sistema, compreender o comportamento dos usuários e aperfeiçoar procedimentos de manutenção e atendimento antes de ampliar a área de circulação.
A autonomia tende a avançar primeiro em rodovias, estacionamentos, operações logísticas, transporte de cargas e zonas urbanas selecionadas. Esses ambientes apresentam regras mais claras, menor variedade de obstáculos ou rotas controladas. A redução do custo dos sensores, a evolução dos chips e a infraestrutura de dados tornam a tecnologia mais viável em escala, mas ainda existem desafios relacionados a clima, obras inesperadas, falhas de comunicação e situações raras.
Por isso, o progresso não deve ser medido somente pela capacidade de um veículo experimental. O critério decisivo será oferecer segurança, confiabilidade, disponibilidade e desempenho consistente em milhares de unidades, sob diferentes condições de trânsito e clima. A transição para a mobilidade totalmente autônoma dependerá dessa operação repetível, auditável e economicamente sustentável.
A adoção generalizada de carros autônomos esbarra, прежде de tudo, nos chamados casos extremos: situações raras, variadas e difíceis de prever. Chuva intensa, neblina, neve, obras temporárias, ruas sem sinalização e objetos incomuns na pista podem reduzir a capacidade de câmeras, radares e lidar. O sistema também precisa interpretar motociclistas que mudam de trajetória, pedestres distraídos e conflitos entre placas, semáforos e instruções de agentes de trânsito.
Em ambientes urbanos, a dificuldade aumenta porque a condução envolve negociação contínua com pessoas. Ciclistas podem ocupar faixas de maneira inesperada, motoristas humanos podem ignorar regras e pedestres podem atravessar fora da faixa. Não basta reconhecer esses elementos; é necessário prever seus movimentos e escolher, em frações de segundo, uma ação segura. Situações com risco inevitável ainda levantam questões éticas sobre como distribuir danos entre ocupantes e terceiros.
A confiabilidade depende também da infraestrutura e da operação diária. Sensores podem falhar ou perder precisão, sistemas podem sofrer ataques cibernéticos e veículos exigem manutenção rigorosa. Mapas, modelos de inteligência artificial e protocolos de segurança precisam receber atualizações constantes, o que cria novos pontos de controle e possíveis vulnerabilidades. Uma falha técnica ou de comunicação pode transformar um veículo aparentemente seguro em um risco significativo.
Há obstáculos legais e regulatórios igualmente relevantes. Regras de homologação, seguros, proteção de dados e definição de responsabilidade em acidentes ainda variam entre países e, às vezes, entre cidades. É preciso determinar se a culpa pertence ao fabricante, ao proprietário, ao operador remoto ou ao fornecedor do software, além de estabelecer como evidências digitais serão preservadas e auditadas.
A confiança pública completa esse quadro. Mesmo que a tecnologia seja estatisticamente mais segura que a condução humana, um acidente de grande repercussão pode provocar rejeição imediata. Por isso, a autonomia total exige validação rigorosa em cenários diversificados, transparência sobre limites e incidentes, supervisão independente e infraestrutura adequada. Avanços em inteligência artificial são necessários, mas não suficientes para eliminar a obrigação de dirigir.
Não existe um prazo único e confiável para que a direção humana deixe de ser necessária. A condução autônoma deve avançar em etapas, porque operar um veículo sem supervisão em uma área delimitada é muito diferente de dirigir sozinho em qualquer rua, clima ou condição de tráfego. Serviços experimentais podem tornar-se comuns em regiões específicas antes que seja possível comprar um automóvel capaz de funcionar sem intervenção em todo o país.
O percurso mais provável inclui a expansão dos recursos de assistência, como frenagem automática, manutenção na faixa e controle adaptativo de velocidade. Em seguida, sistemas mais avançados poderão assumir a condução em rodovias bem mapeadas, com regras claras sobre quando o motorista deve retomar o controle. Depois, serviços de transporte autônomo poderão operar em bairros, aeroportos ou centros urbanos selecionados. Veículos comerciais, como caminhões em rotas previsíveis e máquinas de entrega, também podem acelerar essa transição. Aplicações amplas e sem supervisão, porém, dependerão de testes prolongados, regulamentação e comprovação de segurança.
A velocidade de adoção variará conforme a qualidade das estradas, a sinalização, a conectividade, a legislação, a renda e a cultura de mobilidade. Grandes cidades poderão receber esses serviços antes de áreas rurais, enquanto países com infraestrutura precária enfrentarão obstáculos adicionais. Benefícios potenciais incluem menos acidentes associados ao erro humano, maior autonomia para idosos e pessoas com deficiência, redução do estresse e melhor aproveitamento do tempo de deslocamento.
Também haverá custos e riscos. Motoristas profissionais poderão enfrentar mudanças no mercado de trabalho, e viagens mais convenientes podem aumentar o uso dos carros, o congestionamento e o consumo de energia. O acesso desigual à tecnologia pode ampliar diferenças sociais, enquanto os dados dos veículos levantam questões de privacidade e vigilância. Assim, talvez não estejamos perto de eliminar a direção humana em todos os contextos, mas já avançamos para um futuro em que dirigir poderá ser opcional em determinadas situações e lugares.